Waardevolle Koffers Volgen met LoRa
Op school worden er regelmatig dure koffers met gespecialiseerde labsets uitgeleend aan studenten. Het beheer hiervan brengt een aantal praktische vragen met zich mee: hoe weten we wanneer een koffer wordt meegenomen, of hij nog op school is of misschien gestolen wordt, en waar hij ongeveer uithangt?
Traditionele trackers werken vaak met gps en 4G, maar een maandelijks simkaart-abonnement per koffer loopt snel op. Daarom heb ik onderzocht of we dit konden oplossen met een Proof of Concept op basis van Meshcore, een open-source mesh-framework dat over LoRa communiceert.
De Hardware Setup
Voor dit project had ik de beschikking over twee Heltec WiFi LoRa 32 V4 bordjes en een Orange Pi:
- De Zender (in de koffer): Een Heltec V4 met een 3000mAh LiPo-batterij. Hierop draait custom C++-firmware die het energiebeheer, de metingen en het versturen van berichten regelt.
- De Ontvanger (gateway): Een tweede Heltec V4 op school, ingesteld op een privaat LoRa-kanaal. Deze luistert continu naar berichten en stuurt ze via USB-serieel naar de Orange Pi.
- Backend & Database (Orange Pi): Een Python-service in Docker die de seriële pakketten uitleest, de versleutelde data decodeert en alles opslaat in een SQLite-database.
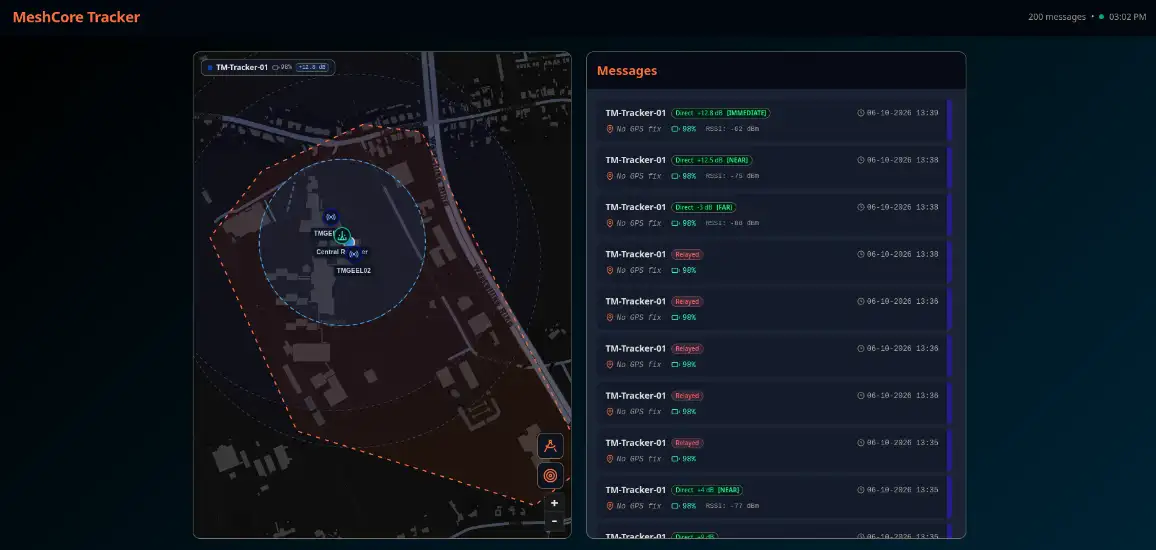
- Dashboard (SvelteKit): Een webinterface die de actuele status, batterijpercentages, locaties en nabijheid van de koffers overzichtelijk toont.
Batterijduur & Custom Firmware
Een koffer kan wekenlang ongebruikt in een lokaal of kast liggen. Het zendertje moest dus zo min mogelijk stroom verbruiken.
Ruststroom Beperken
Standaard verbruikt een ESP32-S3 ontwikkelbord veel te veel stroom door actieve chips en sensoren. In de zenderfirmware schakel ik vóór de deep sleep de gps-module en de LoRa-radio expliciet uit, worden ongebruikte pinnen losgekoppeld en gaat het oled-scherm uit. Hiermee daalde het verbruik in deep sleep naar 20-40µA, waardoor de 3000mAh batterij maanden meegaat.
De GPS “Streak”-methode
Continu naar gps-satellieten zoeken trekt een batterij binnen een paar uur leeg. Daarom heb ik in het RTC-geheugen een fail-counter bijgehouden:
- Snelle Pre-check (10s): Bij het wakker worden zoekt het bordje 10 seconden of er überhaupt satellieten te zien zijn.
- Meteen Stoppen bij Geen Signaal: Ziet hij niets? Dan stopt hij direct, stuurt een lichtgewicht “Alive”-berichtje (coördinaten 0,0 + batterijspanning) en gaat meteen weer slapen.
- Volledige Zoektocht (60s): Pas bij een koude start of na elke 10e mislukte pre-check probeert hij 60 seconden lang een echte fix te forceren.
Protocol v1: Alles in 11 Bytes
Om de zendtijd (Time on Air) en daarmee het batterijverbruik minimaal te houden, is alle data samengeperst in een binair formaat van 11 bytes (88 bits):
| Veld | Grootte | Uitleg |
|---|---|---|
| Jaar | 7 bits | Offset vanaf 2026 (0-127) |
| Dag van het Jaar | 9 bits | Dagnummer (0-365) |
| Minuut van de Dag | 11 bits | Tijdstip in minuten (0-1439) |
| Batterij | 8 bits | Voltage geschaald van 0 tot 4.2V |
| Breedtegraad (Lat) | 21 bits | Gecomprimeerde coördinaat |
| Lengtegraad (Lon) | 22 bits | Gecomprimeerde coördinaat |
Het apparaat-ID hoeft niet in de payload te zitten, omdat Meshcore zelf al adressering heeft. Binnen Meshcore wordt dit pakket versleuteld met AES-256 en voorzien van een CRC16-checksum (in totaal 22 bytes dus).
Waarom GPS Binnenshuis Niet Werkt
Buiten werkte de gps (meestal) wel, maar in de praktijk liggen deze koffers meer dan 90% van de tijd binnen: in klaslokalen, laboratoria of metalen kasten.
Gps heeft een directe zichtlijn naar de lucht nodig. Dik beton en staal blokkeren het satellietsignaal volledig, wat resulteert in een fix-percentage van 0%. Blijven zoeken naar gps heeft binnen dus geen enkele zin en kost alleen maar onnodig batterij.
Locatie Bepalen met SNR & RSSI
Als gps binnen niet werkt, hoe weet je dan waar een koffer is? Hiervoor heb ik onderzocht of we de signaalmetingen van de LoRa-ontvanger konden gebruiken: RSSI (signaalsterkte) en SNR (signaal-ruisverhouding).
De Fysische Realiteit van RSSI en SNR
- RSSI meet signaalsterkte (in dBm): Hoe dichterbij de zender, hoe sterker het signaal. Maar binnenshuis heb je te maken met muren en reflecties (multipath fading). Bij 869 MHz is de golflengte ongeveer 34 cm. Als je het bordje 17 cm verschuift, kan de RSSI door interferentie zomaar 10 tot 15 dBm inzakken zonder dat de afstand echt verandert! Afstand in exacte meters omrekenen werkt binnen dus niet.
- SNR meet signaalkwaliteit (in dB): Op korte en middellange afstand blijft de SNR steken op een maximum (+10 tot +14 dB). Pas wanneer het signaal heel zwak wordt en tegen de ruisvloer aan zit, zakt de SNR. Je kunt SNR dus niet gebruiken om afstand te meten, maar wél als kwaliteitsfilter: als SNR < 0 dB, is het signaal te veel verstoord en kun je de RSSI niet vertrouwen.
Eerste Hop & Schoolrepeaters
Een cruciaal inzicht bij LoRa-mesh is hoe een pakketje binnenkomt:
- Directe ontvangst (0 hops): Het signaal komt rechtstreeks van de koffer binnen bij onze centrale ontvanger. De gemeten RSSI en SNR zeggen dan echt iets over hoe dicht de koffer bij die ontvanger is.
- Via een repeater (> 0 hops): Komt een berichtje binnen via een repeater
van de school, dan meet onze ontvanger de signaalsterkte van de repeater, en
niet van de koffer. De originele RSSI van de koffer is dan verloren. De
backend zet de RF-metingen in dat geval op
Noneom foute afstanden te voorkomen. - Locatie bepalen via repeaters: Omdat de school vaste repeaters heeft hangen en we kunnen zien welke node het berichtje als eerste heeft opgepikt (de eerste hop), weten we alsnog precies in welk gebouw of welke vleugel de koffer zich bevindt.
Zo kunnen we vrij nauwkeurig inschatten wanneer een koffer zich op het schoolterrein bevindt, zolang hij niet diep in de kelder verdwijnt.
Protocol v3 & Seriële Logs Koppelen
Om deze data uit de Heltec-ontvanger te krijgen waren nog twee technische ingrepen nodig:
- Protocol v3 forceren: Standaard stuurt de companion-firmware van Meshcore
geen SNR mee (protocol v0). De Python-backend stuurt daarom bij het opstarten
direct een
CMD_DEVICE_QUERY-commando over de seriële poort om de ontvanger naar protocol v3 te promoveren, waardoor SNR met 0.25 dB resolutie meekomt. - Asynchrone RSSI-koppeling: RSSI zit niet in het versleutelde kanaalframe,
maar komt via aparte
RX_LOG_DATA-berichten binnen. De backend koppelt deze twee stromen aan elkaar door te zoeken naar berichten met een identieke SNR binnen een tijdvenster van maximaal 500 milliseconden.
Stabiele Zones in Plaats van Valse Meters
Omdat exacte meters binnenshuis niet betrouwbaar zijn, gebruikt de backend een rollende mediaan van 5 metingen en deelt de positie in praktische zones in:
- 🟢 Direct in de buurt (≥ -65 dBm): Koffer is in dezelfde ruimte als de ontvanger (< 5 meter).
- 🟡 Dichtbij (-65 tot -85 dBm): In dezelfde gang of vleugel (ongeveer 5-25 meter).
- 🟠 Verderop (-85 tot -105 dBm): Verderop in het gebouw (ongeveer 25-80 meter).
- ⚪ Rand van bereik (< -105 dBm): Op de grens van de dekking.
Webdashboard
In het SvelteKit-dashboard komt alles samen:
- Realtime Berichtenlijst: Toont direct binnenkomende data, batterijniveaus, laatst geziene tijd en via welke route het bericht binnenkwam (Direct, Gebouw-repeater of Relayed).
- Nabijheidsindicatoren: Geeft aan de hand van de gefilterde zones direct inzicht in waar een koffer ongeveer staat.
- Kaartweergave: Zodra een koffer buiten wél een gps-fix krijgt, worden de coördinaten automatisch op een interactieve kaart getoond.
Gebruikte Technologieën
- Hardware: Heltec WiFi LoRa 32 V4, Orange Pi
- Firmware: C++, PlatformIO, ESP-IDF Deep Sleep
- Netwerk & Protocol: Meshcore
- Gateway & Backend: Python, SQLite, Docker & Docker Compose
- Frontend: SvelteKit, TypeScript, Tailwind CSS